Diseñan robot de vigilancia para los océanos que puede nadar y volar
-
 Al Mayadeen Español
- 8 Agosto 23:45
- 28 Visualizaciones
El dispositivo, inspirado en aves marinas, planea revolucionar la oceanografía con un costo accesible y una versatilidad sin precedentes.
-
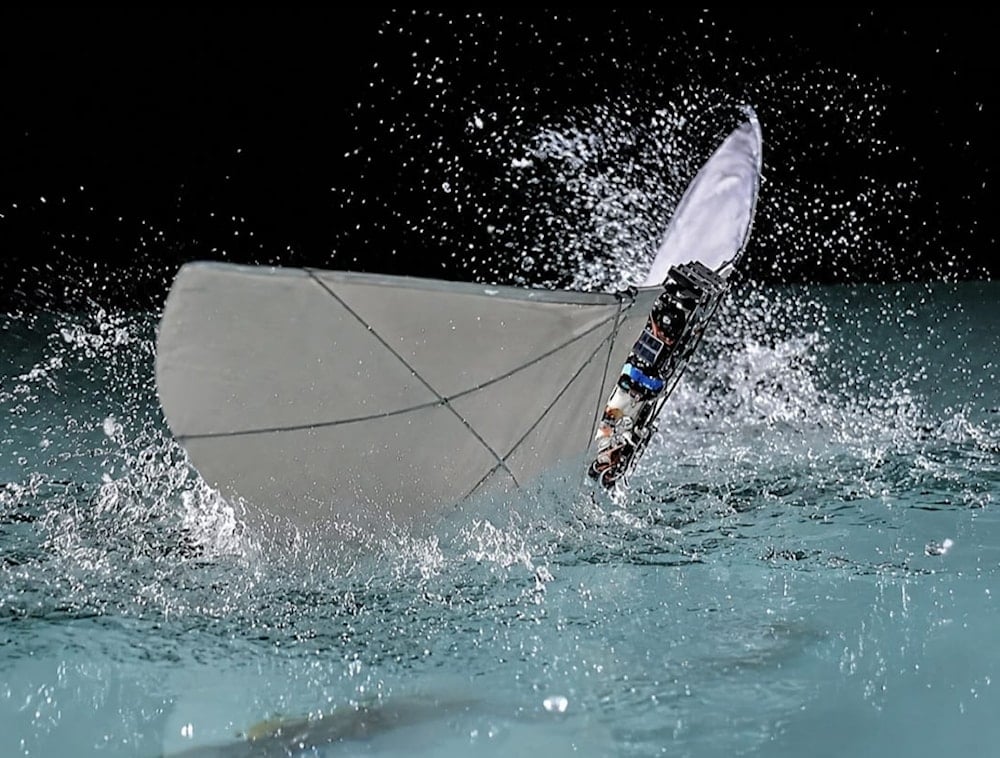
Diseñan robot de vigilancia para los océanos que puede nadar y volar.
Un laboratorio del MIT ha roto las barreras entre el aire y el agua con un robot de apenas 250 gramos. El dispositivo, bautizado como vehículo aéreo-acuático de alas batientes (FAAV), cuesta 300 dólares en componentes y promete cambiar la forma de explorar los océanos.
Su creador, un profesor asistente de ingeniería mecánica, concibe este artefacto como una herramienta para vigilar y proteger los ecosistemas marinos, una tarea que hasta ahora requería costosos despliegues de embarcaciones y sumergibles.
Para diseñar este robot, los especialistas en robótica aeroacuática observaron durante meses a los petreles, frailecillos y otras aves buceadoras.
Estas especies logran impulsarse con sus alas tanto en el aire como en el agua, una hazaña que los ingenieros intentaron replicar sin agregar complejidad mecánica.
El equipo analizó la frecuencia de aleteo de casi un centenar de aves y descubrió que las especies más pequeñas baten las alas unas diez veces por segundo en vuelo y solo cuatro durante la natación. Esa diferencia marcó el punto de partida para el desarrollo del prototipo.
El FAAV no imita directamente a la naturaleza, como aclaró el autor principal del estudio. Las aves buceadoras pliegan parcialmente sus alas bajo el agua para reducir la resistencia, un mecanismo que requeriría cuatro articulaciones adicionales en un robot, mayor complejidad y más peso.
En lugar de copiar ese pliegue, los investigadores optaron por un ala más flexible que la de un ave, capaz de minimizar la amplitud del aleteo sin necesidad de articulaciones extra. Esa decisión permitió mantener el peso total por debajo de los 300 gramos.
El secreto de la transición agua-aire
-

Las alas del robot se deforman en el agua y mantienen la rigidez necesaria en el aire, para garantizar sus dos funciones principales.
El robot funciona con un motor a batería que mueve unas alas de nailon y una cola recubierta de nanopartículas repelentes al agua. Su programación resulta sorprendentemente simple: el FAAV no distingue si se encuentra en el agua o en el aire, solo intenta alcanzar una frecuencia de aleteo determinada por segundo, sin importar el medio.
Esa estrategia, aparentemente rudimentaria, resultó efectiva gracias a la flexibilidad de las alas, que se deforman lo suficiente en el agua para reducir el esfuerzo y mantienen la rigidez necesaria en el aire para sostener el vuelo.
Las pruebas del dispositivo se extendieron durante un año en un tanque de agua en Massachusetts y después en el lago Lemán, en Suiza.
Los ingenieros ajustaron meticulosamente el ángulo de inmersión y de salida hasta encontrar el punto óptimo: 70 grados. Con ese ángulo, el robot logra sumergirse y emerger con estabilidad, incluso en condiciones de oleaje y viento moderados.
Durante los ensayos, el FAAV alcanzó una velocidad de vuelo de seis metros por segundo y una velocidad de nado de casi un metro por segundo. En teoría, podría recorrer seis kilómetros en el aire o dos kilómetros bajo el agua con una sola carga de batería, aunque los investigadores aún no han verificado esas cifras.
Un director de ciencias de la ingeniería del Centro Nacional de Oceanografía, que no participó en el proyecto, calificó el diseño como impresionante desde el punto de vista técnico. Desarrollar un vehículo que opere con eficacia en dos medios tan dispares supone un desafío enorme, y lograr esa integración constituye un logro notable de la ingeniería, según sus palabras.
El agua es cientos de veces más densa que el aire, una diferencia que obliga a las alas a adaptar su sustentación y empuje en cuestión de segundos.
Aplicaciones en oceanografía y vigilancia ambiental
El laboratorio ya busca subvenciones para continuar el desarrollo del robot. El investigador principal imagina un escenario en el que oceanógrafos y biólogos marinos lancen estos dispositivos desde la costa o desde una embarcación.
Este robot volaría hasta una zona de interés, como un iceberg, un arrecife o un banco de ballenas, se sumergiría para tomar muestras o mediciones, y regresaría con los datos a una fracción del costo de los métodos tradicionales. La capacidad resultaría especialmente valiosa en entornos peligrosos, como lagos volcánicos, floraciones de algas tóxicas o proximidades de icebergs.
El vehículo también podría equiparse con cámaras para la vigilancia de la fauna silvestre, una herramienta que permitiría monitorear especies sin perturbarlas. Los científicos marinos, en general, muestran indiferencia hacia la tecnología utilizada, siempre que obtengan datos de alta calidad con un método fiable y rentable.
Si esta plataforma demuestra esas características, probablemente tendrá éxito en el ámbito de la investigación oceanográfica.
Desafíos y futuro de los robots aeroacuáticos
A pesar del avance inicial, el equipo reconoce que aún no ha logrado combinar todas las capacidades en una misión autónoma completa. El robot puede volar, nadar, sumergirse y emerger, pero cada una de esas acciones se ha demostrado por separado, no como parte de una misión continua e independiente. Esa integración constituye el siguiente paso en el desarrollo del proyecto.
El costo de construcción del FAAV, con los componentes actuales, asciende a 300 dólares. Incluso con un motor mejorado y un diseño más robusto, el precio no superaría los mil dólares, una cifra que el investigador principal considera muy económica para cualquier institución dedicada a la oceanografía.
Con materiales más ligeros, como la fibra de carbono, el diseño podría alcanzar una envergadura de quince metros.
Un experto en oceanografía, ajeno al proyecto, expresó dudas sobre la capacidad de carga útil del vehículo, su robustez en mar abierto y los obstáculos regulatorios.
Los vehículos bioinspirados no son nuevos, y relativamente pocos pasan del laboratorio al uso operativo. Los motores eléctricos y las hélices convencionales resultan muy eficientes, fiables y económicos, lo que dificulta que un diseño alternativo los supere en costo y rendimiento.
No obstante, el experto no descartó por completo el uso de robots con alas batientes en la investigación oceanográfica.